Auswuchtung
Auswuchtungsberechnungen speziell für den Stirlingmotor
Wir
alle kennen das Geräusch, wenn die Waschmaschine ihren
Schleudergang einlegt und unsanfte Vibrationen im ganzen Haus
verkünden, dass
in Kürze die Wäscheleine gefüllt werden kann.
Ein solches unrundes Gehopse will man bei Motoren natürlich vermeiden, besonders wenn der betreffende Motor als Kraft-Wärme-Kopplung direkt im Haus seinen Platz finden soll. Nur wenn nachts im gleichen Haus geschlafen werden kann, ist eine Micro-KWK marktreif.
Das gilt im Besonderen auch für den Stirlingmotor. Wenn das lauteste Geräusch vom Frischluft-Ventilator kommt, sollte man sich die Laufkultur seines Stirlingmotors nicht durch eine Unwucht wieder zunichte machen lassen. Deshalb sollten wir Wert auf eine gute Auswuchtung legen. Und das gilt auch und gerade bei Modell-Motoren, unserem Aushängeschild für eine breite Markteinführung und Vorreiter der Stirlingtechnologie.
Über die Auswuchtung von Stirling- und Ridermotoren findet man so gut wie gar nichts in der Literatur oder im Internet. Deshalb hier einige Tips, wie man dabei vorgehen kann. Auf eine im Maschinenbau übliche Berechnung der Kräfte will ich dabei ganz bewußt verzichten. Die Berechnungen sind für den ungeübten Hobby-Ingenieur kompliziert genug. Hier die Vorgehensweise:
Die 90°-Gamma-Maschine
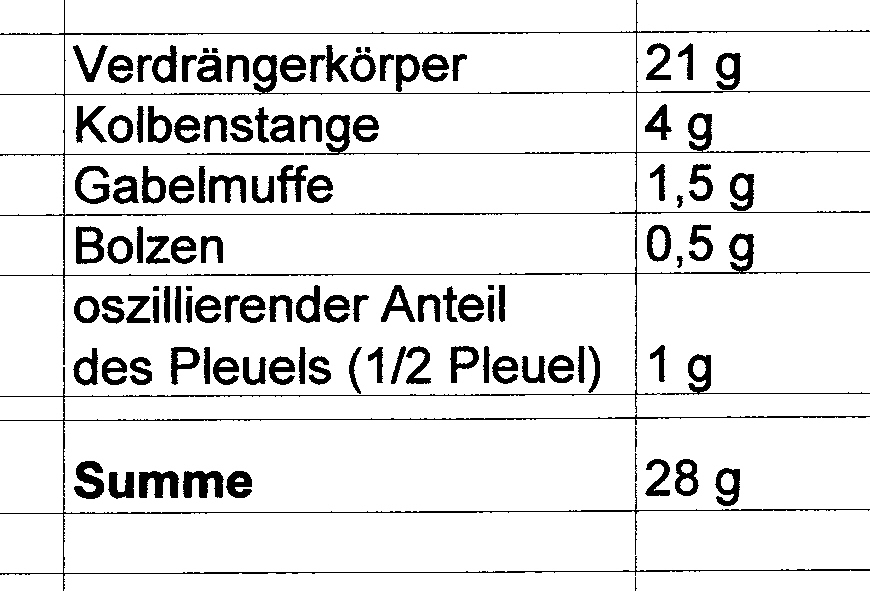 Alle
Teile des Verdrängersystems auflisten
- Diese Summe mit dem Kurbelradius multiplizieren: 28 g x 0,8 cm = 22,4 gcm
-
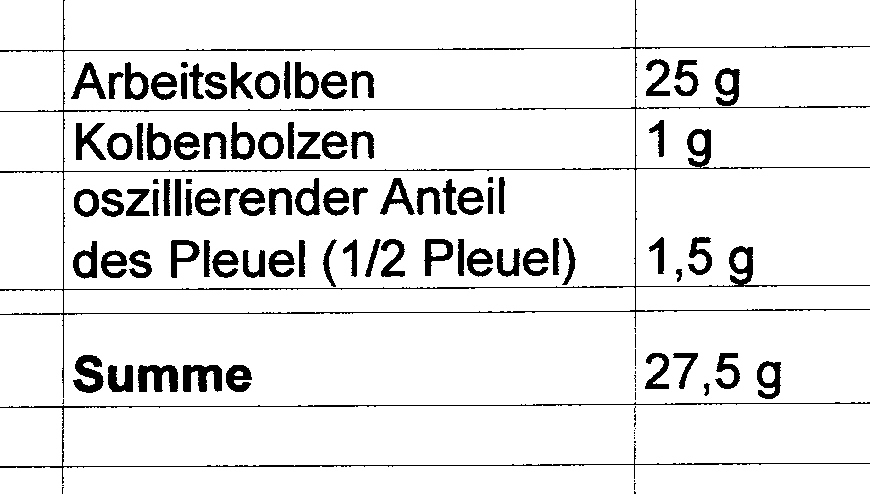 Alle
Teile des Arbeitskolbensystems
auflisten
- Die Summe mit dem Kurbelradius multiplizieren: 27,5 g x 0,8 cm = 22 gcm
- Vergleich der beiden Kolbenunwuchten: Beide Werte sollten bis auf 10% gleich sein. Meistens ist der Arbeitskolben noch zu leicht. Tipp: Anlenk-Mechanismus einbauen, damit der Motor außerdem stärker wird und länger läuft (siehe Beitrag „Leichter Lauf“). Also Motor anpassen.
- Nun kommt die eigentliche Auswuchtung: Die Kurbelbacke (gegenüber der Kurbel) muss dieselbe Unwucht bekommen wie einer der beiden Kolben, also in unserem Fall 22 bis 22,4 gcm.
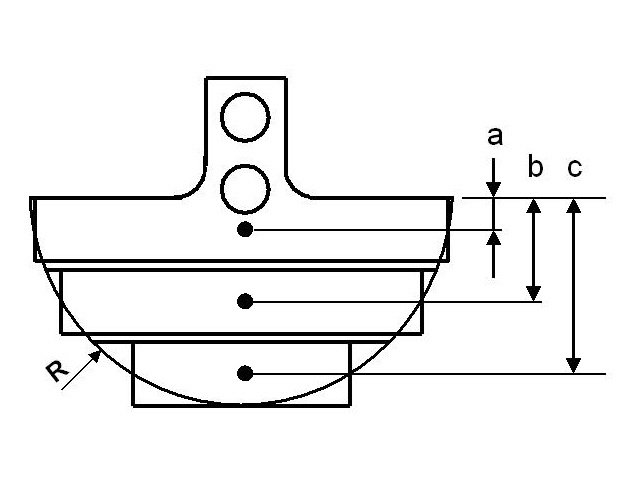
- Nun müssen wir die Unwucht der Kurbelbacke herausbekommen. Wir zeichnen uns die Kurbelbacke auf. Damit die Kurbelbacke möglichst dünn wird, wählen wir R so groß wie möglich (was der Getrieberaum hergibt). Dann wird die Backe graphisch in Streifen aufgeteilt und diese Streifen in Rechtecke verwandelt.
- Die Masse der Rechtecke mit der Dichte des Materials berechnen wir erst einmal so, als ob die Kurbelbacke 10 mm dick wäre.
- Die Massen der Rechtecke multiplizieren wir danach mit dem jeweiligen Radius a, b, c usw. In unserem Fall bekommen wir also drei Unwuchten (in gcm) heraus.
- Die Unwuchten werden addiert. Es kommen z.B. 30 gcm heraus.
- Dieses Ergebnis bekommen wir bei einer Kolbenbackendicke von 10mm. Gebraucht werden aber keine 30 gcm sondern 22 bis 22,4 gcm. Die Kurbelbacke ist also noch zu dick. Die richtige Dicke berechnet sich wie folgt:
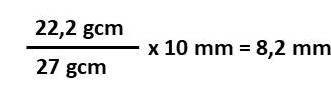
Ganz stimmt die Sache noch nicht, denn die Unwucht der rotierenden Massen auf der gegenüberliegenden Seite der Backe muss abgezogen werden. Das sind: Kurbel, Kurbelhals und rotierende Anteile der beiden Pleuel. Der Radius, mit dem diese Massen multipliziert werden müssen, ist natürlich der Kurbelradius (in unserem Fall 0,8 cm). Wenn wir diese Unwuchten von vielleicht 3 gcm von den 30 gcm abziehen, lautet die Rechnung:
Die Kolbenunwucht des Verdrängertriebwerkes beträgt in unserem Fall also 22,4 gcm.
Die Kolbenunwucht des Arbeitskolbentriebwerkes beträgt 22 gcm.
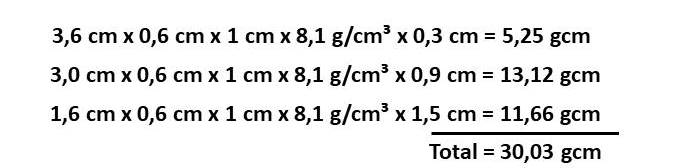
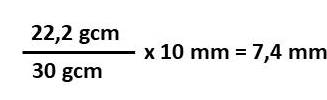
Damit haben wir jetzt einen normalen 90° bzw. V-Motor ausgewuchtet.
Wer sich einen Beta-Stirling oder gar einen verbesserten Gamma-Stirling mit 80°, 70° oder 60° konstruieren will, hat mehr zu tun und sollte noch weiterlesen.
Beta-Maschine mit Phasenwinkel 90°
Wir können Beta-Maschinen auf zweierlei Weise auswuchten. Bei der ersten der beiden Varianten wird die Berechnung oben mit Hilfe der zwölf Schritte vorausgesetzt.
 Und
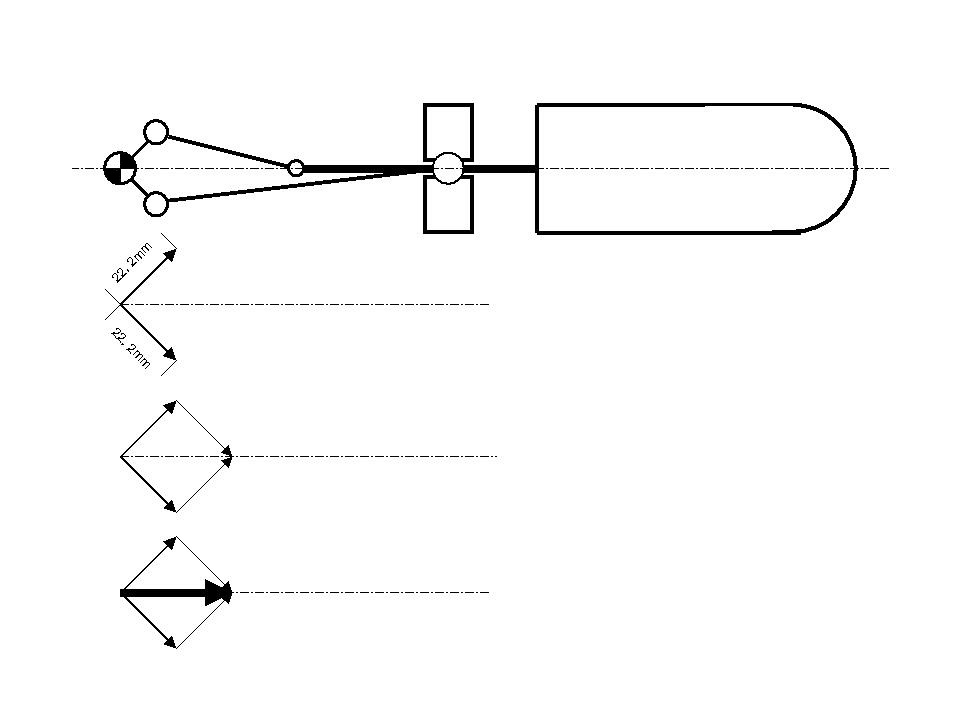
auch diese Variante teilen wir auf. Zuerst betrachten wir ein System, in
dem
beide Kolben – Verdränger- und Arbeitskolben – gleich schwer sind.
Dieses
System zeichnen wir jetzt so auf, dass die Winkelhalbierende des
Phasenwinkels
genau die Zylinderachse darstellt. Darunter zeichnen wir dann noch
einmal die
Kurbelrichtungen als Pfeile. Diesen Pfeilen geben wir eine bestimmte
Länge: Um
bei unserem Beispiel zu bleiben - für die 22,2gcm wählen wir eine
Pfeillänge von
22,2mm. Dann werden zwei weitere, parallele Pfeile angehängt, so dass
wir ein
Parallelogramm erhalten. Schließlich zeichnen wir einen dicken Pfeil in
der
Mitte ein. Dieser Pfeil besitzt eine Länge von 32,5 mm (32,5gcm), wenn
der
Phasenwinkel
90° beträgt.
Beta-Maschine mit einem Phasenwinkel von weniger als 90°
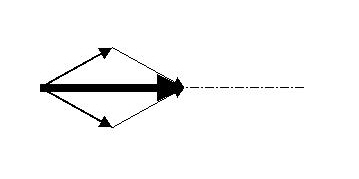 Bei
einem kleineren Winkel – ein solcher Winkel ist wegen der Schonung der
Lagerstellen und Verlängerung der Lebensdauer ohnehin wünschenswert
(siehe Beitrag Definition
Stirlingmotor /
Ridermotor), kommt ein längerer dicker Pfeil heraus.
Beta-Maschine mit verschiedenen Massen
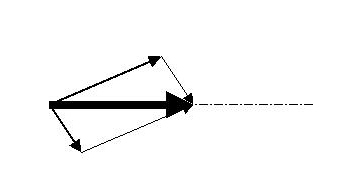 Die
ganze Berechnung funktioniert auch, wenn die beiden Kolben nicht
dieselbe Masse
besitzen. Die verschiedenen Massen als verschiedenlange Pfeile
auftragen und ein Parallelogramm zeichnen. Dabei muss das
Parallelogramm so gedreht werden, dass der
dicke Pfeil
wieder auf der Zylinderachse liegt!
Beta-Maschine mit verschieden langen Kurbelradien
Wenn wir unseren Heißteil nicht mit einer Temperatur von 650°C (bei Erdgasflamme) betreiben wollen, sondern mit zB. nur 350°C (bei Holzverbrennung und Biogasflammen), ist es von Vorteil, wenn wir das Kolbenverhältnis (Arbeitskolbenhubvolumen zu Verdrängerhubvolumen) verkleinern. Das kann dadurch geschehen, dass der Verdränger einen größeren Durchmesser erhält als der Arbeitskolben. Zusätzlich oder stattdessen kann man aber auch den Kurbelradius variieren. Bleiben wir in unserem Beispiel bei einem Kurbelradius von 0,8 cm für den Arbeitskolben und verpassen wir dem Verdrängersystem einen Kurbelradius von 1,2 cm. Dann muss die Verdrängersystem-Masse von 28g mit 1,2 cm multipliziert werden. Dies ergibt eine Unwucht von 33,6 gcm. Das Parallelogramm bekommt jetzt eine besondere Gewichtung in Richtung Verdrängerkurbel. Es wird wieder so gedreht, dass der dicke Pfeil auf der Zylinderachse liegt. (Pfeilbild ähnlich wie oben bei der Beta-Maschine mit verschiedenen Massen).
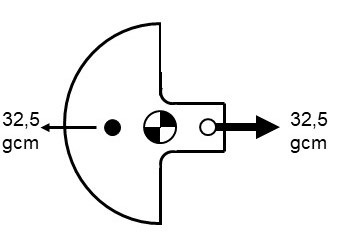
Soweit diese verschiedenen Varianten von Beta-Maschinen. Immer haben wir dabei am Schluß den dicken Pfeil herausbekommen. Die Länge dieses dicken Pfeils messen wir jetzt aus. Denn ab jetzt benutzen wir für die nächsten Berechnungsschritte nur noch diesen Pfeil. Dieser hat z.B. 32,5 mm Länge, was einer Unwucht von 32,5 gcm entspricht.
Diese Unwucht von 32,5 gcm muss nun durch eine Kurbelbacke ausgewuchtet werden, die ebenfalls eine Unwucht von 32,5 gcm aufweist. Das Verfahren zur Ermittlung der Geometrie der Kurbelbacke ist dasselbe wie in Punkt 7 bis 12 beim 90°-V-Motor.
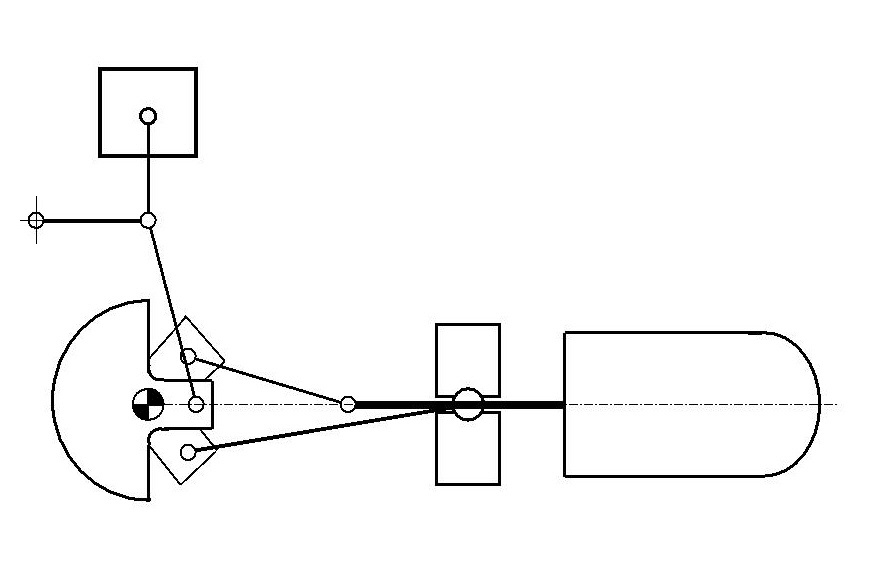 Wir
tun also so,
als ob es nur noch einen Kolben in der Zylinderachse gibt. Schließlich
machen
wir aus dem Beta-Stirling auswuchttechnisch tatsächlich einen
90°-V-Motor, indem
wir 90° zur Zylinderachse einen zweiten Zylinder anbringen. Der Kolben,
der
darin oszilliert, braucht keine Gaskräfte aufzunehmen und der
Kompressionsraum
ist durch einen Bypass mit dem Gehäuse verbunden. Bei trocken laufenden
Stirlingmotoren gilt auch für diesen Kolben, dass er einen Anlenkhebel
benötigt. Aber es geht genauso gut auszuwuchten, wenn man den Kolben
weglässt
und den Anlenkhebel an seinem Gelenkpunkt zum Pleuel hin sehr schwer
macht, bzw.
wenn man umgekehrt das Pleuel an dem Punkt sehr schwer macht. Auf jeden
Fall
muss eine Unwucht von 32,5 gcm aufgebaut werden, um bei unserem
Beispiel
zu
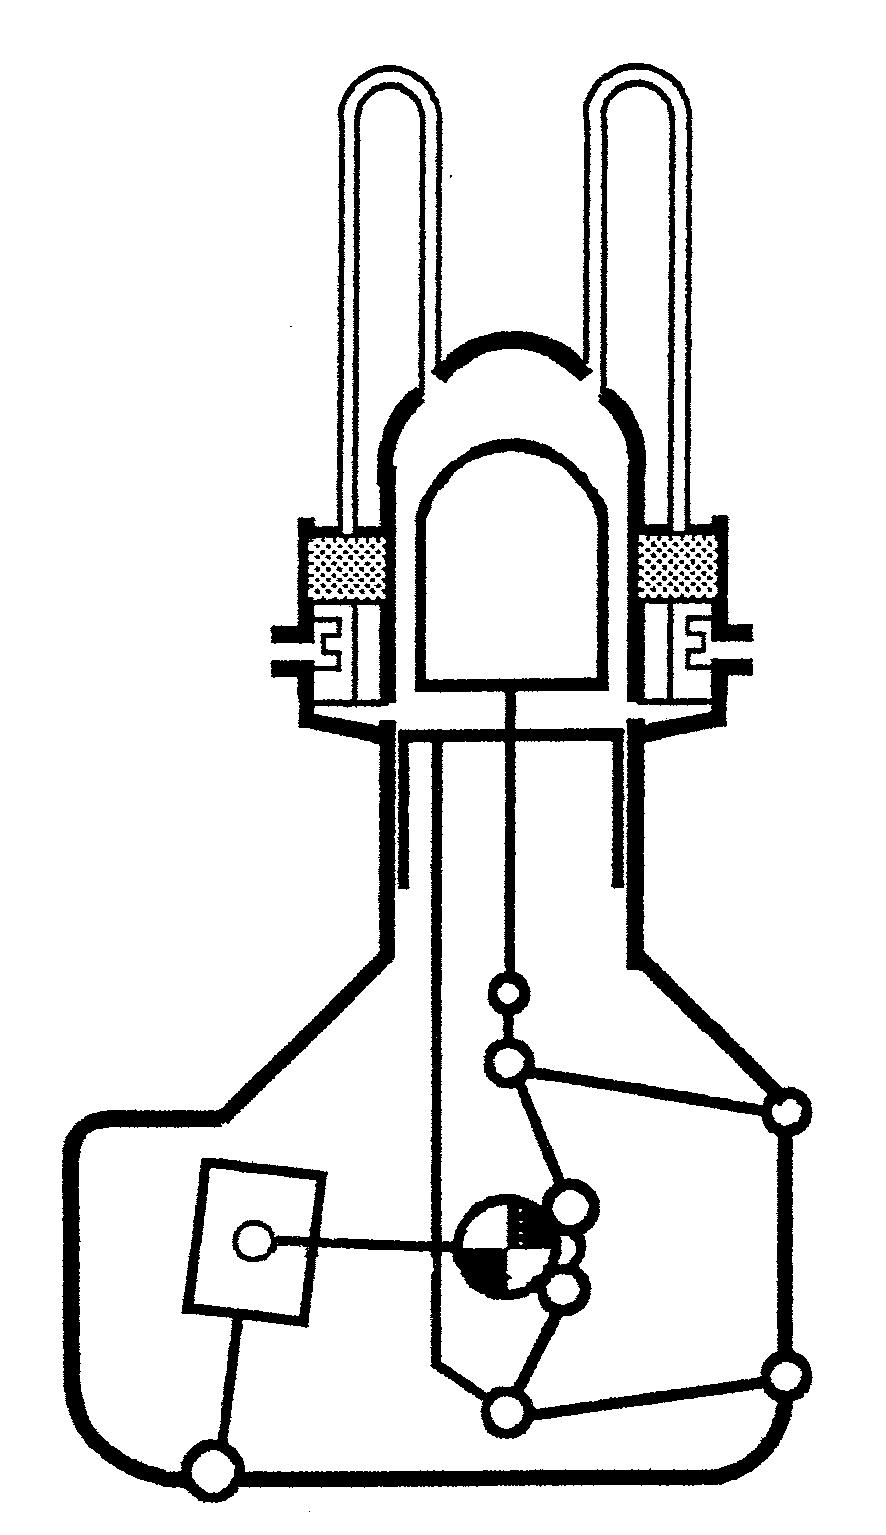
bleiben. Auf der Abbildung links sind nun alle drei Kurbeln zu sehen.
Diese
liegen natürlich hintereinander, damit sie sich nicht ins Gehege kommen.
Als Beispiel für eine solche Auswuchtung möchte ich meinen Stirlingmotor LG1-100 nennen. Auf dem Schemabild befindet sich die Kurbel des Ausgleichspleuels halb versteckt zwischen den beiden anderen Kurbelpunkten. Sein Kurbelradius ist kleiner als die Kurbelradien der beiden anderen Kurbeln. Dafür ist das Gewicht auf dem Anlenkhebel entsprechend größer. Auf dem Bild sieht man den Motor bei der Montage. Das Auswuchtpleuel ragt in einen extra Kasten, in dem sich der Anlenkhebel befindet. Die Kastenwand dazwischen konnte aus Stabilitätsgründen nicht weggelassen werden, da der Motor mit 70 bar Helium aufgeladen wurde.
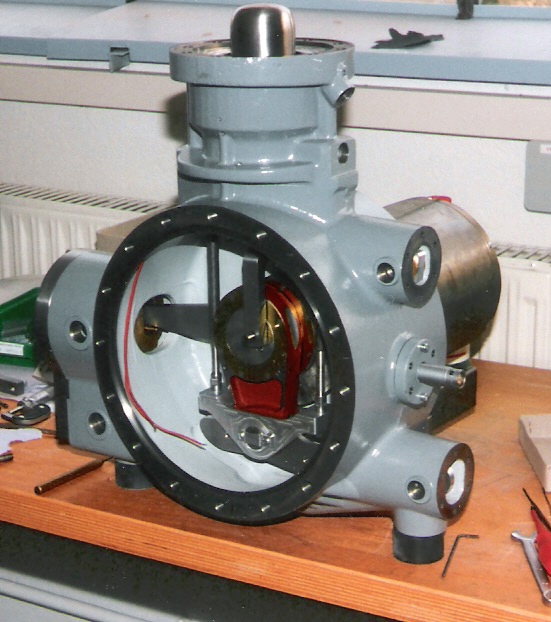
Diese Art der Auswuchtung stellte sich bei diesem Motor als sehr erfolgreich heraus. Den Versuch mit der aufrecht stehenden Münze, den ich bis dahin mehr sprichwörtlich verstanden hatte, konnte man tatsächlich bei voller Drehzahl in allen Himmelsrichtungen durchführen, ohne dass die Münze umfiel.
Stirlingmaschinen mit Winkelhebelgetriebe
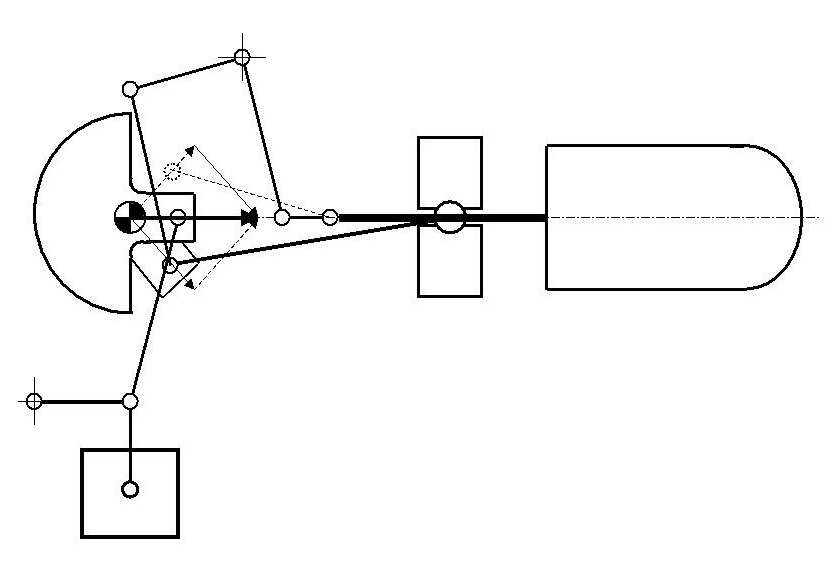
Bisher haben wir Betamaschinen ohne Winkelhebel betrachtet. Aber das oben beschriebene Verfahren funktioniert natürlich auch mit Winkelhebel. Dabei fällt der Kurbelzapfen für den Verdränger einfach weg. Auswuchttechnisch muss man sich aber eine solche Kurbel aufzeichnen, sonst kann man nicht die Richtung und die Länge des dicken Pfeils ermitteln. Und genau in der Richtung des dicken Pfeils muss wieder die Auswuchtkurbel angebracht werden. Auf der Abbildung sieht man auch, dass sich das Winkelhebel-Triebwerk räumlich mit dem Auswucht-Triebwerk ins Gehege kommt, wenn es nicht auf der anderen Seite platziert wird. Solch ein Getriebe wird sehr breit und es ist dann besser, man sucht nach einer anderen Lösung wie die Boxer-Auswuchtung, aber dazu gleich mehr. Die Massen für den Winkelhebel können wir übrigens ruhig vernachlässigen. Sie sind meist sehr klein gegenüber dem Verdränger.
Die Boxer-Auswuchtung
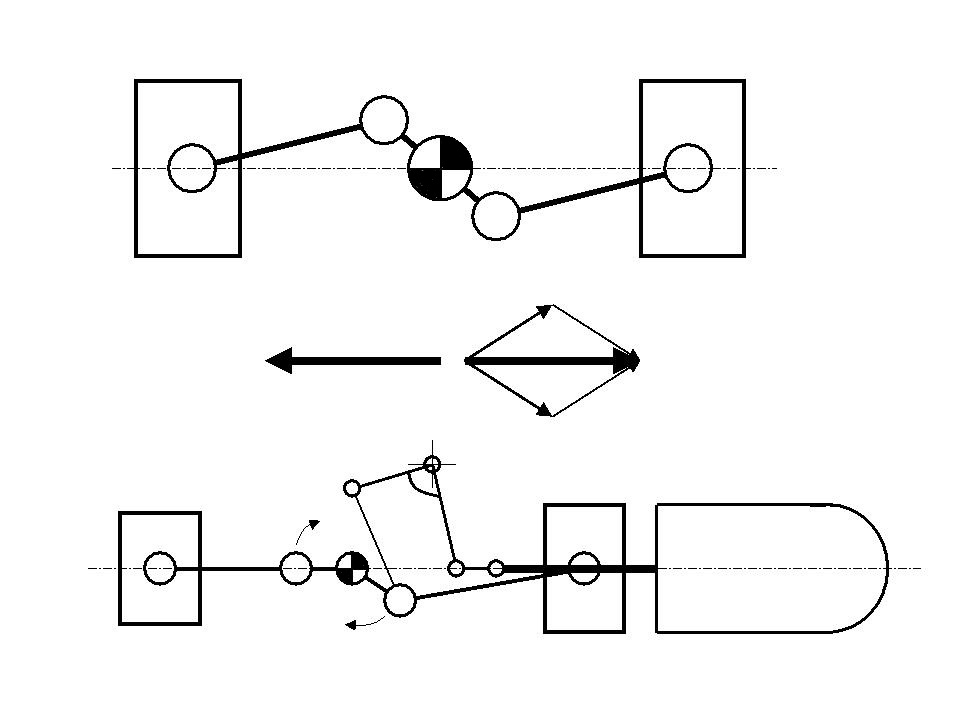
Nun zur anderen Möglichkeit, einen Beta-Stirlingmotor auszuwuchten. Dabei macht man sich die Bauweise der sogenannten Boxermotoren zunutze. Diese Zweikolben-Maschine ist immer ausgewuchtet. Sie benötigt nur zur Kompensierung der rotierenden Massen der Kurbel, dem Kurbelhals und den rotierenden Anteilen der Pleuel eine sehr kleine Auswuchtbacke.
Beim Stirlingmotor setzt man als den einen der beiden Kolben den dicken Pfeil ein. Der gegenüberstehende Kolben kann wieder ein Blindkolben ohne Kompression sein, oder ein Anlenkhebel ohne Kolben als oszillierendes Gegengewicht.
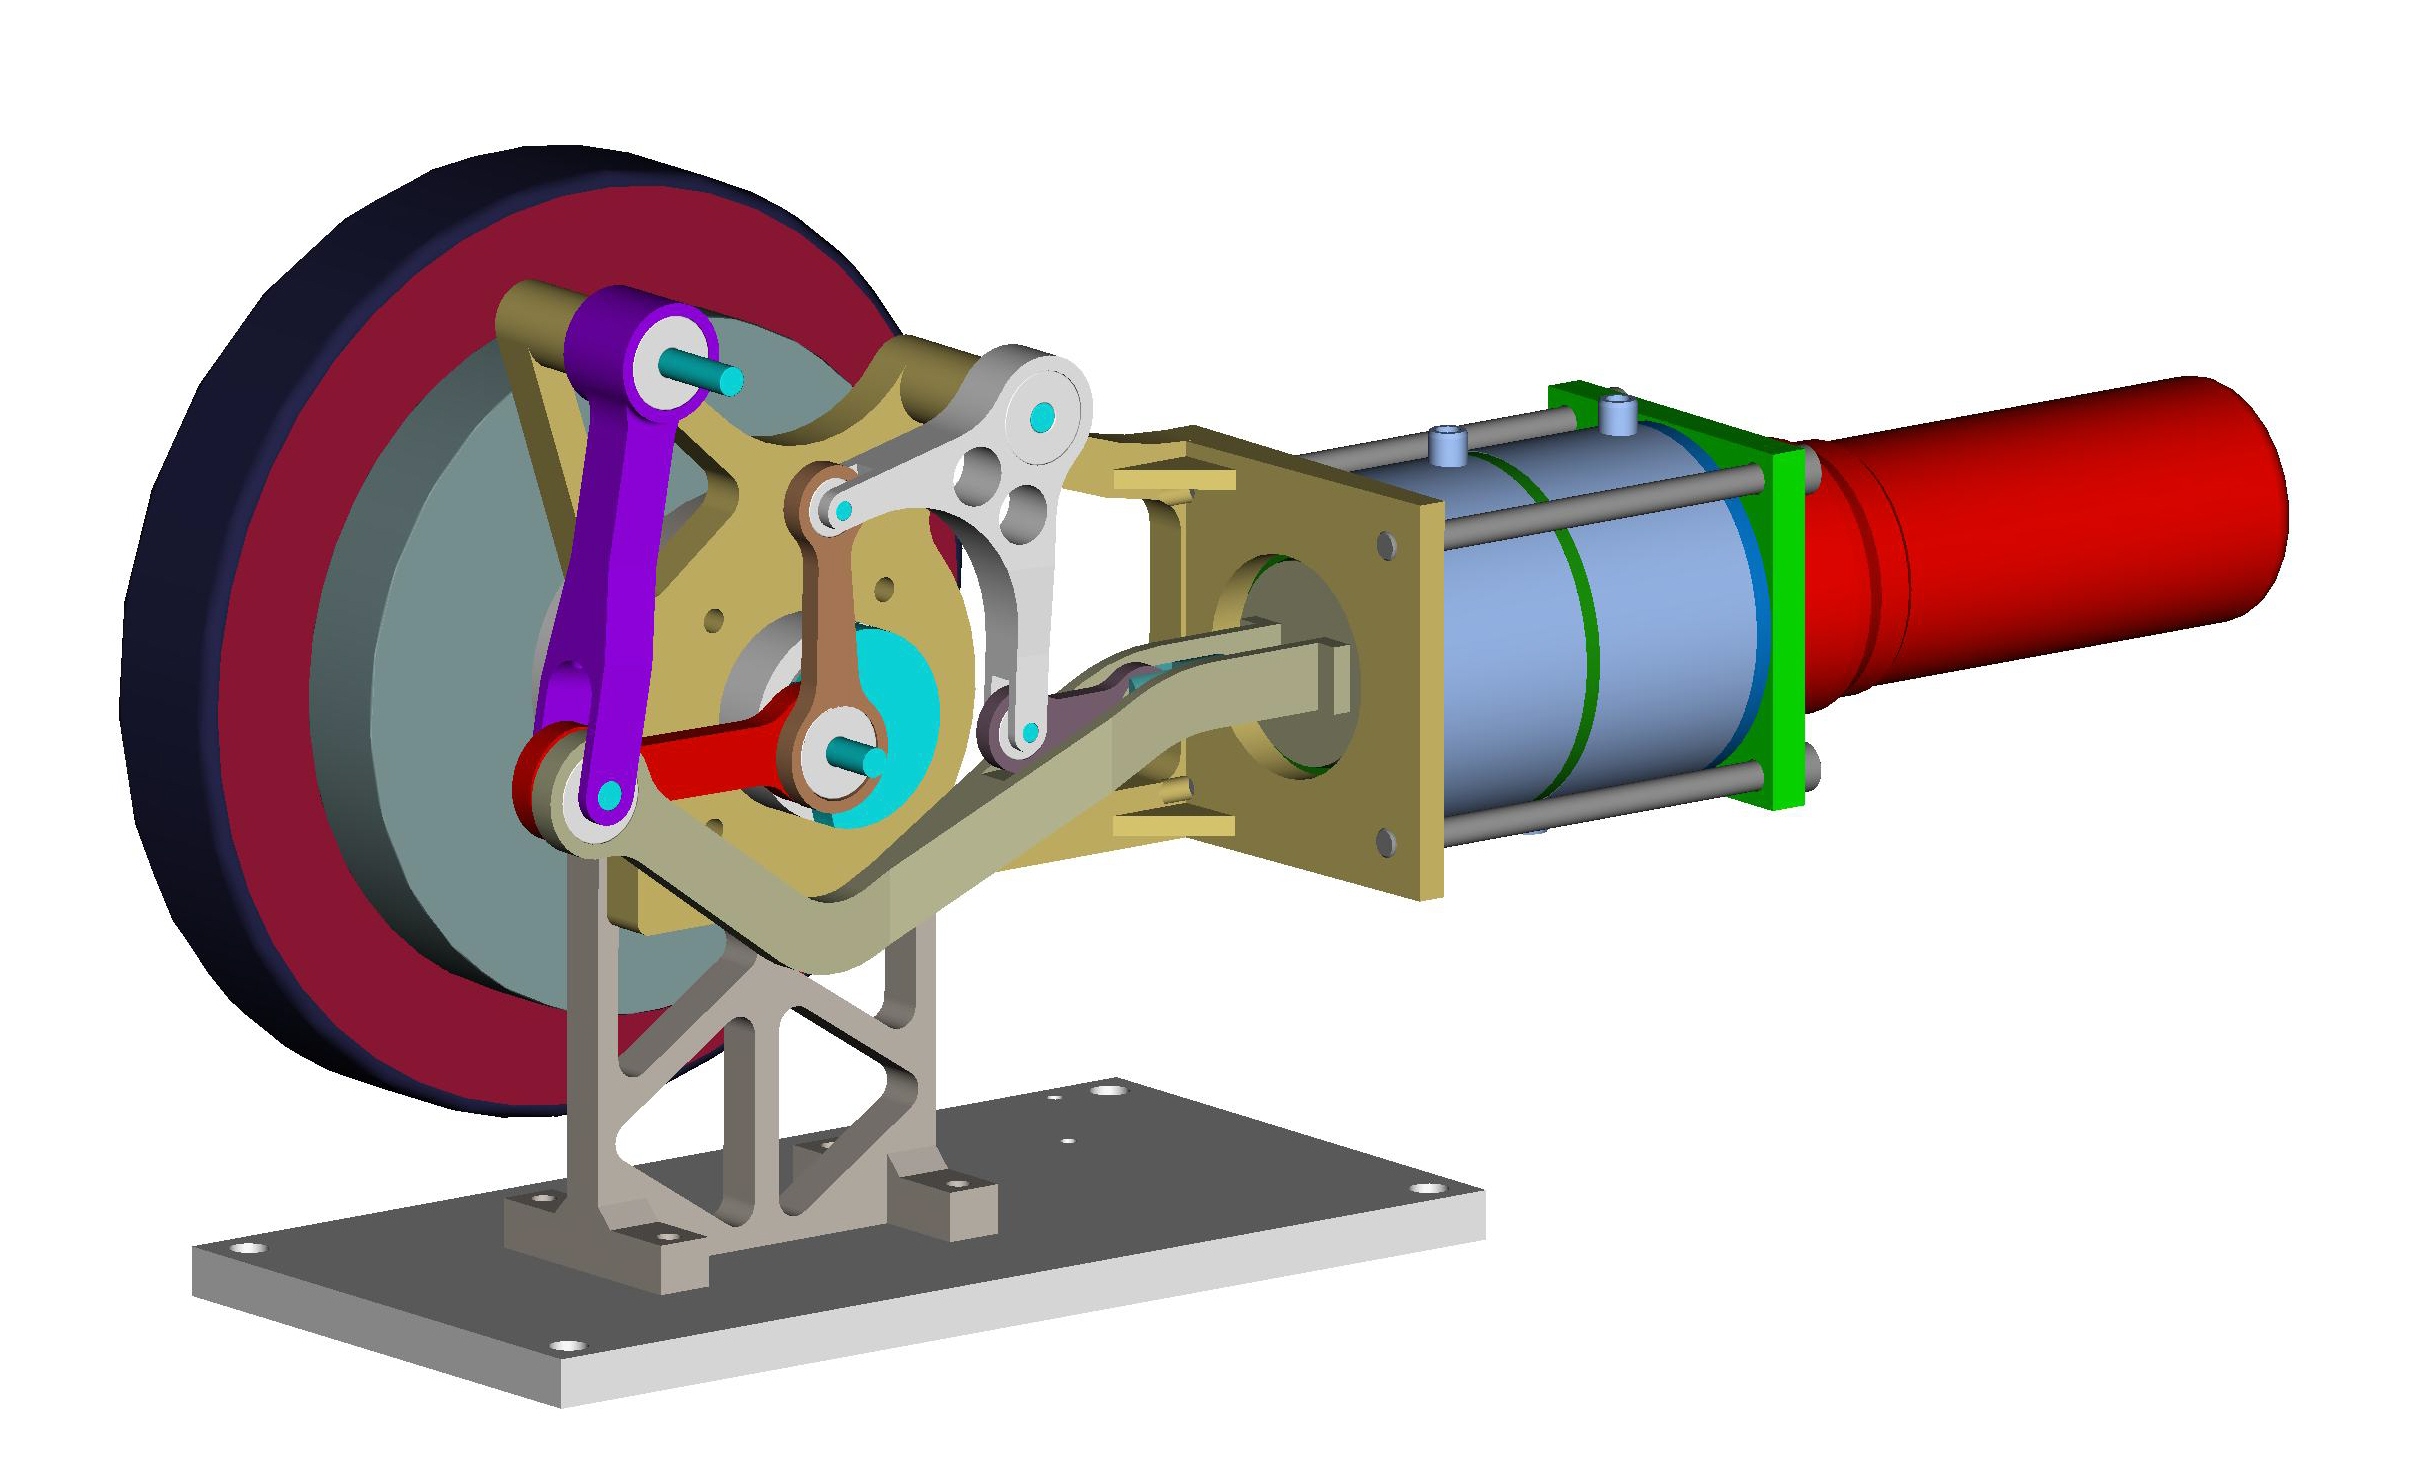
In der Abbildung rechts ist ein solcher Motor noch ohne Auswuchtmechanismus dargestellt. Genau wie beim Motor LG1-100 ist das Arbeitskolbenpleuel (hier rot) zunächst nach links gewandt. Über den lila Anlenkhebel wird die geschwungene Schubstange stark beruhigt, so dass am Arbeitskolben kein Gelenk mehr nötig ist. (Bei diesem 3D-Modell ist die Kurbel bereits 150° weitergedreht gezeigt.)
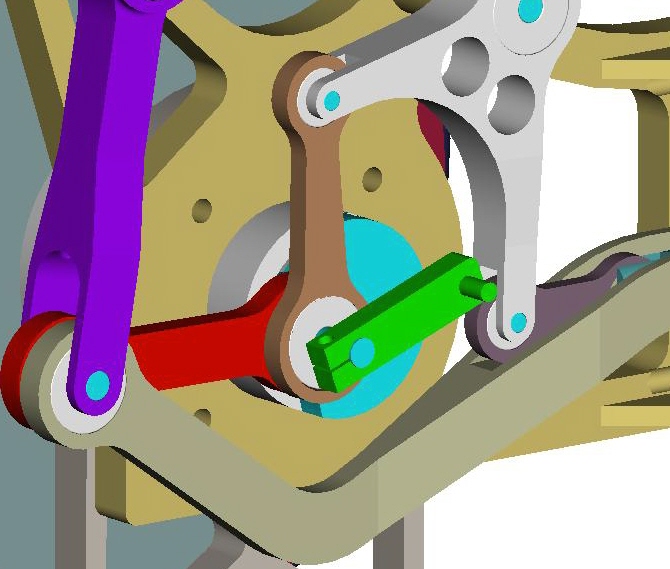
Nun zur Auswuchtung: An den Kurbelzapfen wird eine Kröpfung festgeklemmt (hier hellgrün dargestellt), die wiederum einen Kurbelzapfen besitzt. Die Position dieses zweiten Kurbelzapfens darf dabei aber nicht genau gegenüber dem ersten Zapfen sein, sondern genau gegenüber der Richtung, in der der dicke Pfeil zeigt.
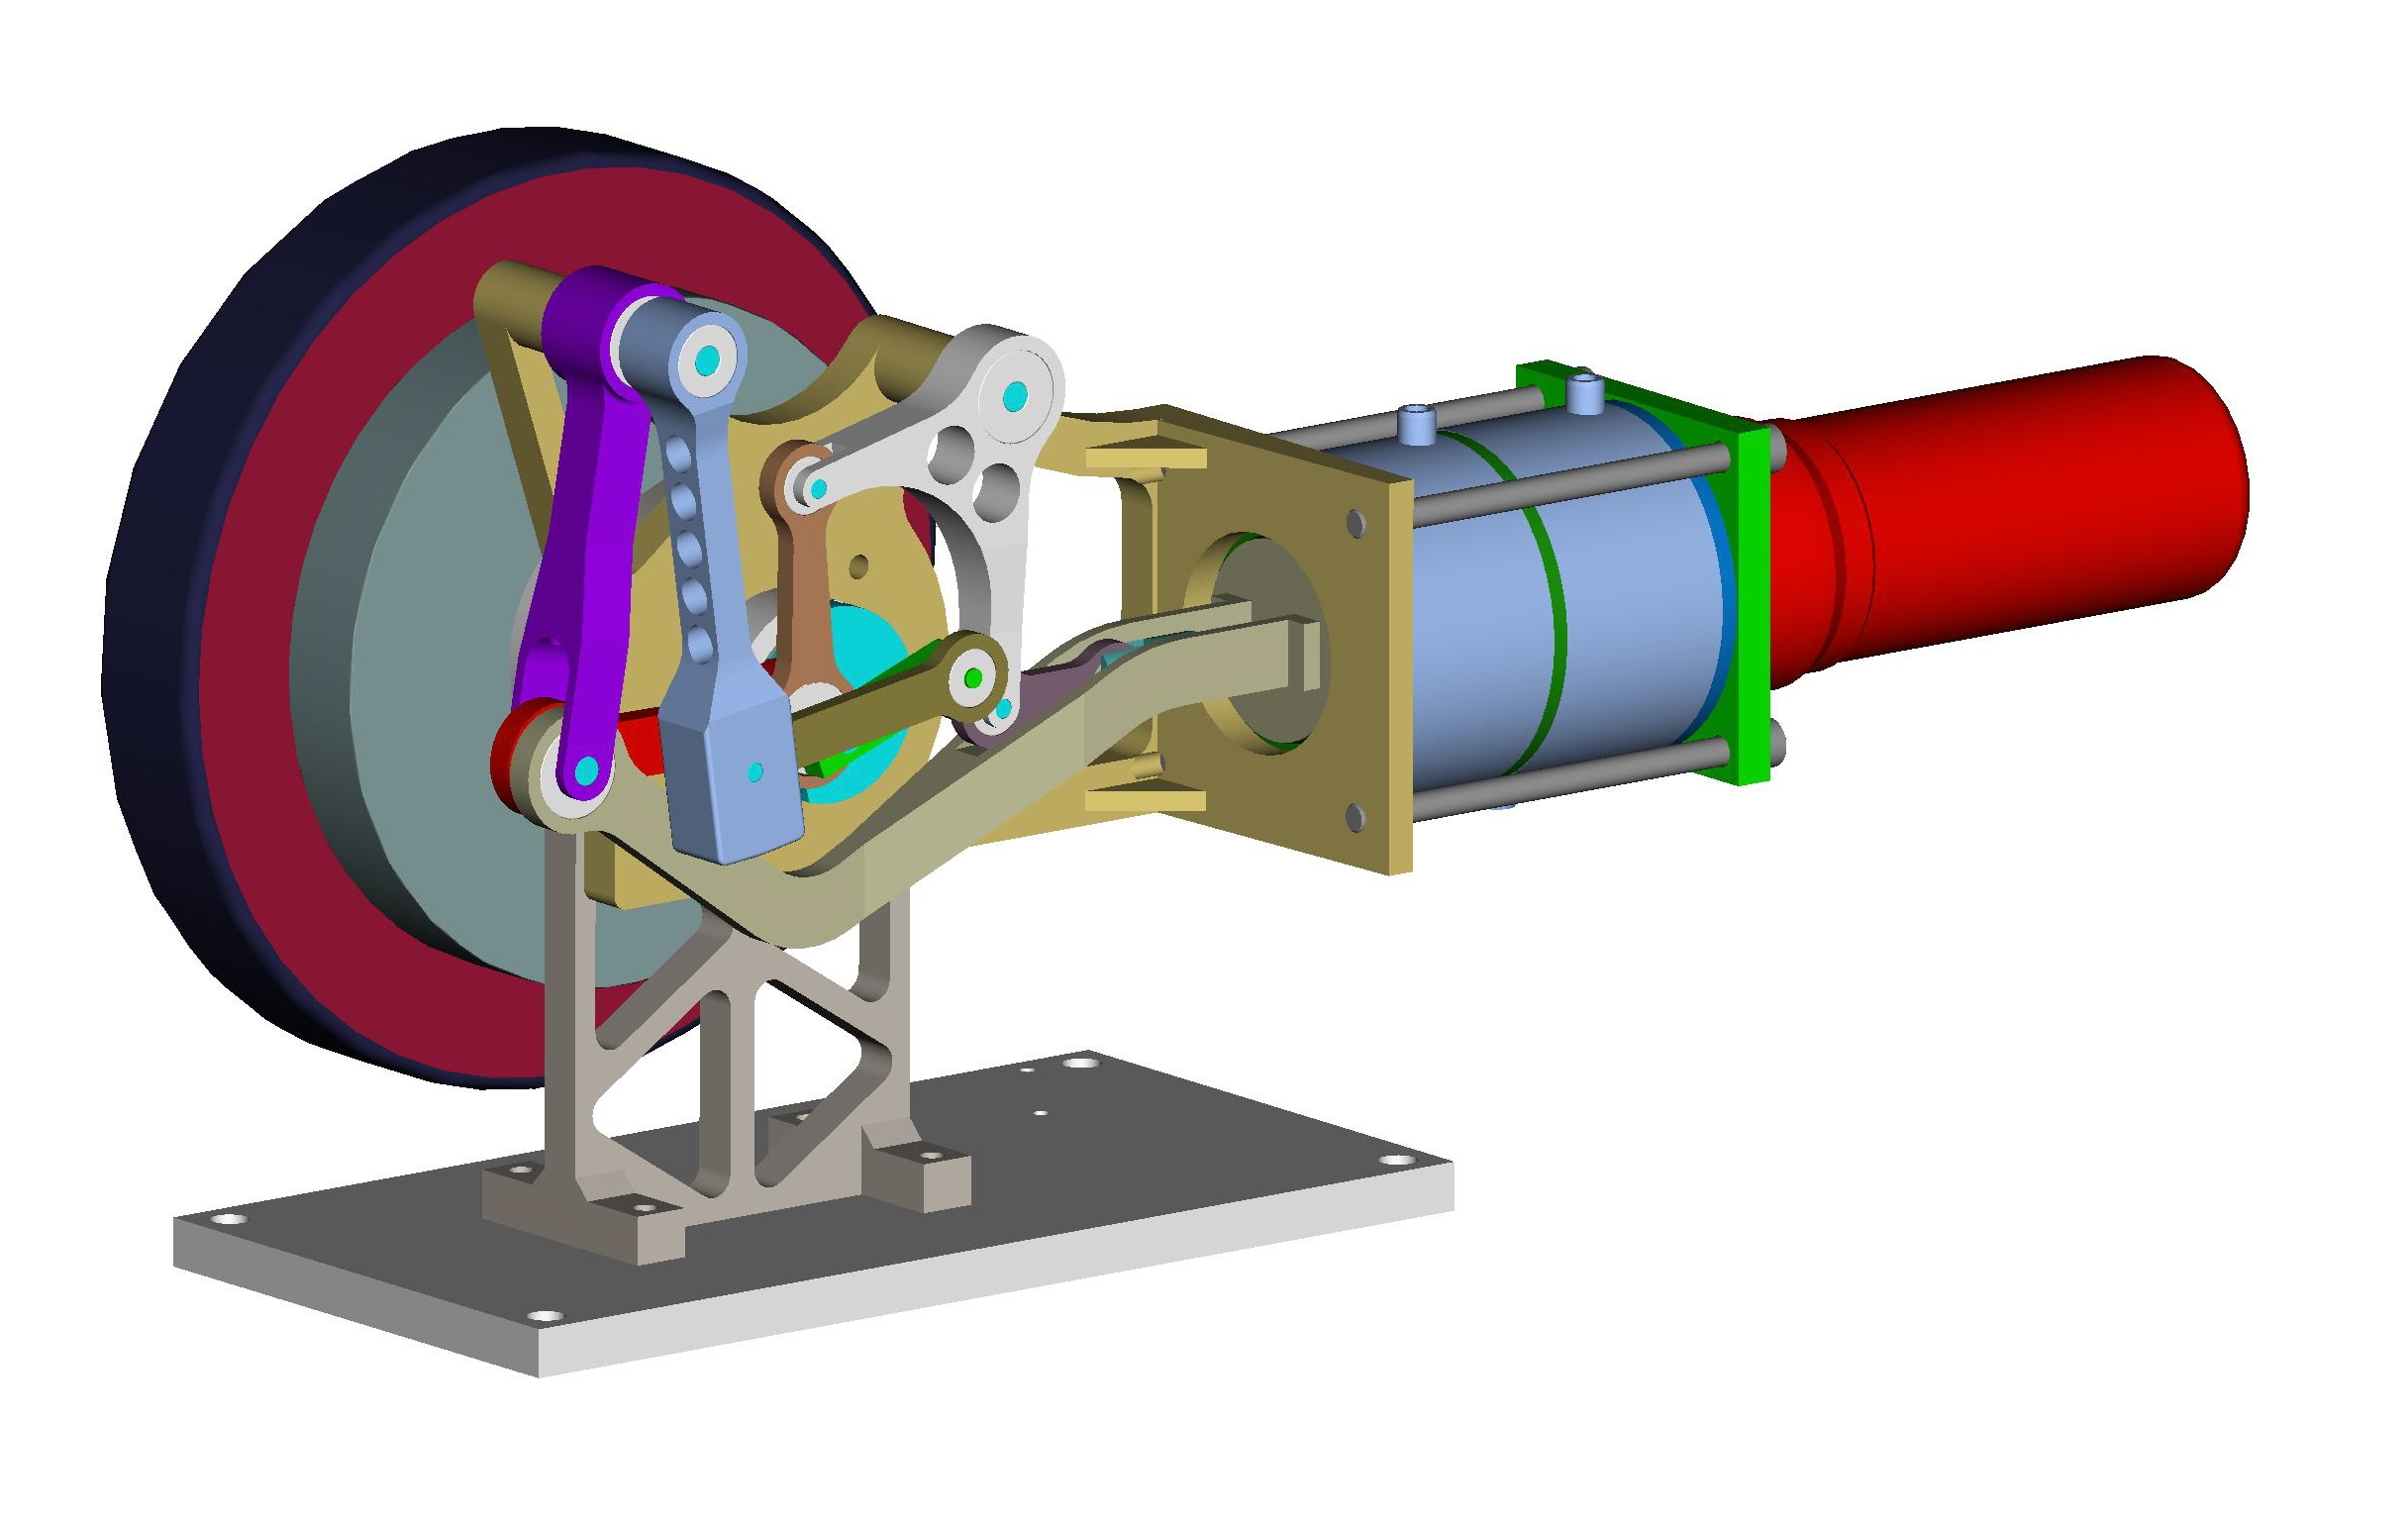
Nun wird ein zweites Pleuel (olivgrün) in den neuen Kurbelzapfen eingehängt und mit dem Anlenkhebel (hellblau) verbunden. Deutlich ist die Aufdickung an diesem Hebel zu erkennen, die in unserem Fall 325gmm Unwucht haben sollte. Dieses Ausgleichsgewicht schwingt jetzt boxerartig gegen die beiden anderen Kolben (Arbeits- und Verdrängerkolben).
Auswuchtung von 60- 90°-Gamma-Stirlingmotoren
Die meisten Stirlingmotoren besitzen einen Phasenwinkel von 90° zwischen Verdränger und Arbeitskolben. Das ist gut so. Aber besser sind kleinere Winkel. Der Moment des größten Überdrucks liegt dann nicht so nah am oberen Totpunkt des Arbeitskolbens, wo er ohnehin keine Arbeit verrichten kann, sondern etwas weiter zur Hubmitte. Auch der Betrag dieses Überdruck-Peaks liegt tiefer, so dass die Lagerstellen geschont werden. Wenn man bedenkt, dass 10% Reduktion der Lagerkräfte eine Lebensdauer-Erhöhung von 42% bewirkt, so sollte jeder professionelle Stirlingmotor einen angepassten Phasenwinkel haben.
Nur, was ist angepasst und an was muss die Anpassung erfolgen?
 Der oben
angesprochene Effekt
des Wanderns des Überdruck-Peaks taucht vor allem bei Maschinen mit
hoher
Kompression auf. Dagegen gibt es bei Niedertemperatur-Stirlingmotoren
diesen
Effekt kaum. Es geht also wieder mal um das Kolbenverhältnis (KV)
(siehe auch
im Beitrag „Definition Stirling / Rider). Um konkret zu werden, bei
einem Motor
mit einem KV von unter 0,2 lohnt es sich nicht, den Phasenwinkel zu
reduzieren
und die komplizierte Auswuchtung in Angriff zu nehmen, die nun folgt.
Wer aber
einen Leistungs-Stirling verkaufen will, der ein KV von über 0,5
besitzt,
sollte sich auf jeden Fall die Mühe machen.
Bei der Auswuchtungs-Betrachtung wollen wir von zwei bekannten Grenzmaschinen ausgehen. Das ist einmal die Drei-Zylinder-Maschine in W-Bauweise, meist bei handelsüblichen Kompressoren realisiert, und die klassische 90°-Maschine, deren Auswuchtung wir hier als allererste betrachtet hatten.
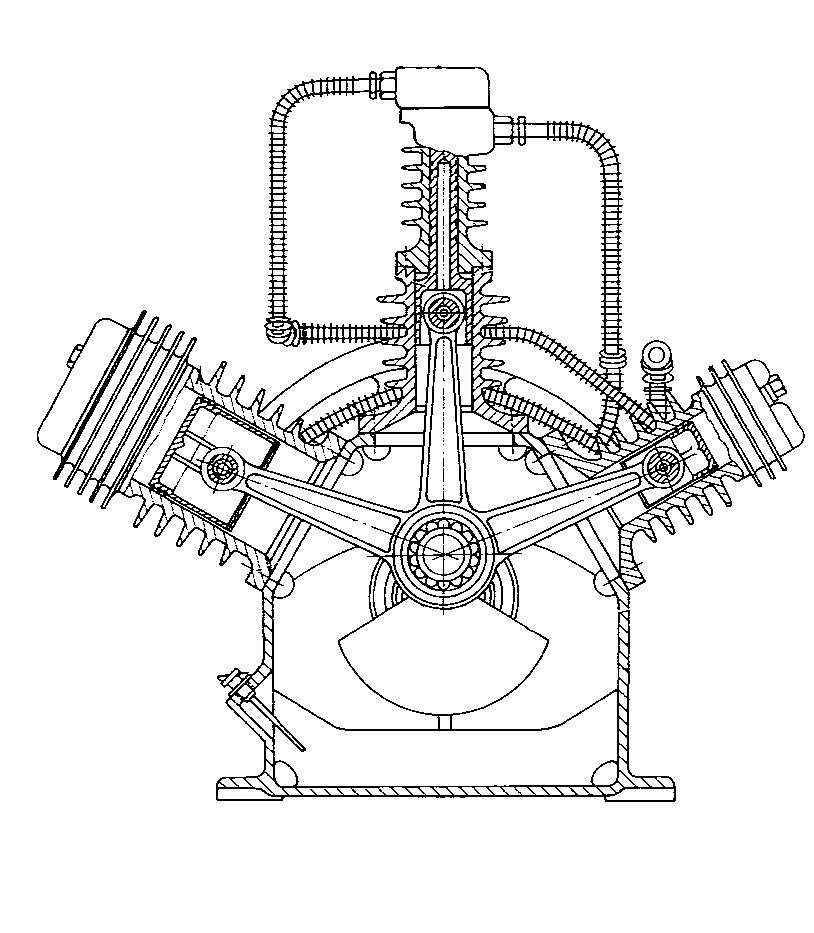
Bei der W-Bauweise von Hochdruck-Kompressoren, hier links abgebildet, liegt der Winkel zwischen den Zylindern bei jeweils 60°. Eine solche Maschine braucht gegenüber der Kurbel eine rotierende Masse (Kurbelbacke) und ist damit vollständig ausgewuchtet. Dabei müssen die Unwuchten der drei Kolben gleich groß sein und die Unwucht der Kurbelbacke 50% größer als einer der drei Unwuchten.
Betrachtet man den oberen und den rechten Kolben als Arbeitskolben und als Verdränger, so funktionieren wir den dritten Kolben des Kompressors beim Stirlingmotor als Ausgleichskolben um. Da wir trockenlaufende Stirlingmotoren favorisieren, gehören natürlich Anlenkhebel wieder zum üblichen Geschäft.
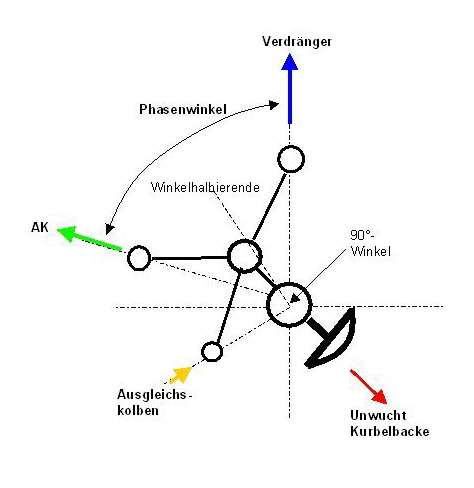
Wer einen Stirlingmotor plant, der durch eine heiße, konzentrierte Flamme beheizt wird (z.B. mit Erdgas) und der mit einem Kolbenverhältnis von 1 und Helium laufen soll, der ist mit einer 60°-Maschine bestens bedient. Aber wer diese mit Stickstoff betreiben will und oder als Heizenergie Biogas, Holzgas, Hackschnitzel oder Pellets angedacht hat und deshalb auch auf Kolbenverhältnisse von 0,6 bis 0,8 runter geht, der sollte 70°, 72° oder 75° wählen. Es geht im Folgenden also tatsächlich um die Winkel zwischen 60° und 90°.
Schaut man genau hin, dann liegt unser Ausgleichskolben bei der 60°-Maschine genau 90° zur Winkelhalbierenden von Arbeitskolben und Verdrängerkolben. Das ist kein Zufall !!! Wenn man mehrere Berechnungen gemacht hat, entdeckt man, dass das Prinzip bei 70° und 80° genauso gilt. Die Winkelhalbierende von 70° ist 35°. Wenn wir 90° zu dieser Winkelhalbierenden unseren Ausgleichskolben festlegen, ist die Maschine wieder ausgewuchtet. Nur der Betrag der Unwucht muss beim Ausgleichskolben kleiner sein. Um wieviel kleiner?
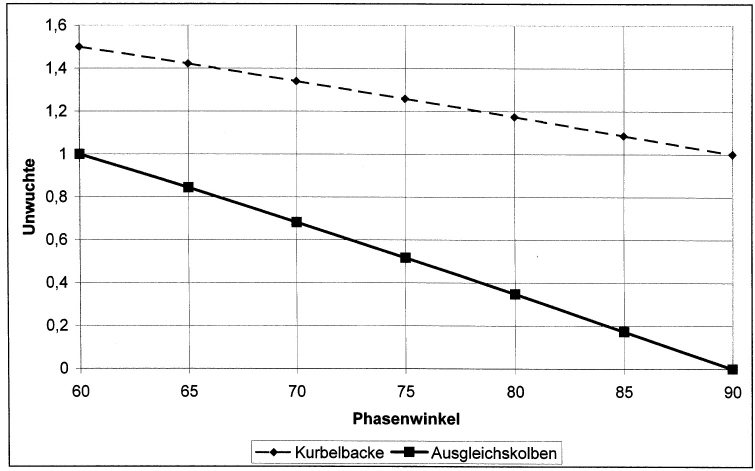
Nun wissen wir, dass beim anderen Grenzfall, der 90°-Maschine, der Betrag der Unwucht des Ausgleichskolbens null sein muss, da es diesen Ausgleichskolben gar nicht gibt. Man könnte eine lineare Beziehung vermuten, so dass der Betrag bei 70°-Maschinen nur noch zwei Drittel der Anfangs-Unwucht und bei 80°-Maschinen ein Drittel der Anfangs-Unwucht ausmacht. Aber es geht hier nicht um lineare Beziehungen, sondern um Beziehungen, die mit Cosinus-Berechnungen zu tun haben, die ich uns aber ersparen will. Jedenfalls ist die Kurve nicht ganz gerade, wie man in der letzten Abbildung sieht. Außerdem kann man auf dieser Abbildung auch den Betrag der Unwucht der Kurbelbacke in der gestrichelten Kurve ablesen. Damit haben wir dann alles, was wir für die Auswuchtung von Gamma-Stirlingmotoren mit einem Phasenwinkel zwischen 60° und 90° brauchen. Ich wünsche allen Stirling-Maschinenbauern gutes Gelingen!
Auswuchtung von 4-System-Verdrängeranordnungen
Bei 90°-Ridermotoren (Alpha-Typ) war es üblich, die 4 Systeme parallel im Kreis anzuordnen und durch ein Schiefscheiben-Triebwerk oder ein Taumelscheiben-Triebwerk zu betreiben. Wie auf dieser Internetseite schon mehrfach geschehen, taugt dieser Motor nichts, einmal weil er mit einer zu harten Flamme beaufschlagt werden muss, aber andererseits auch dadurch, dass die überaus großen Kräfte dieser Maschine nur eine kurze Lebensdauer der Scheibentriebwerke nach sich ziehen. Alle derartigen Anstrengungen sind bisher gescheitert.
Beim Stirlingmotor (Beta- und Gamma-Typ) sind die Kräfte an den Arbeitskolben dagegen ca. 40 % kleiner, aber immer noch zu groß für Schiefscheiben-Triebwerke oder Taumelscheiben-Triebwerke. Das gilt allerdings nur für die Arbeitskolben. Die Kräfte an den Verdrängern betragen nur wenige Prozent davon und sind damit prädestiniert für diese Scheiben-Triebwerke!!! Daher ist es durchaus vorstellbar, dass diese Anordnung in Zukunft ein Comeback feiert.
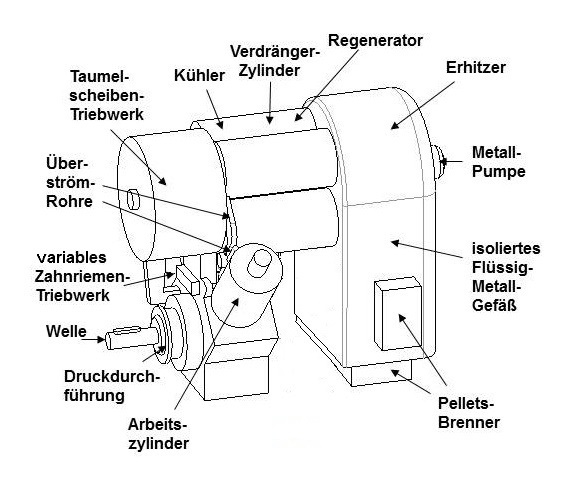
Links die Skizze eines 4-System-Stirlingmotors mit zwei doppelwirkenden Arbeitskolben in V-Anordnung (für sich ausgewuchtet) und vier oben-liegenden Verdrängerzylindern mit Taumelscheiben-Antrieb. Die beiden Wellen sind mit einem variablen Phasenwinkel-Verstellmechanismus (siehe Beitrag „Rekuperation“) verbunden, hier variables Zahnriemen-Triebwerk genannt. Die vier Erhitzer tauchen in ein Gefäß mit flüssigem Metall (z.B. Zinn) ein, das von einem Pellet-Brenner beheizt wird.
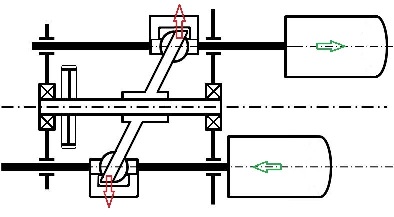
Betrachtet man die vier Verdrängersysteme in ihrem Bewegungsablauf, so sieht man eine Reihum-Wellenbewegung ähnlich einer Laola-Welle. Diese bewirkt ein rotierendes Drehmoment, das immer mit den Totpunkten mitwandert. Dabei müssen die Massen eines Verdrängerkolbens mit ihrer Stange und den Maschinenbau-Elementen am Scheibentriebwerk, die ebenfalls die oszillierende Bewegung des Verdrängers mitmachen, zusammen addiert werden. Diese Gesamtmasse (zweimal) wird nun mit dem Hub multipliziert und dann noch mit dem Achsabstand zwischen zwei diagonal gegenüberliegenden Verdrängern. Das Ergebnis ist das Drehmoment, das während des Laufes um die gemeinsame Achse aller vier Verdränger rotiert.
Dieses rotierende Drehmoment gilt es nun auszuwuchten.
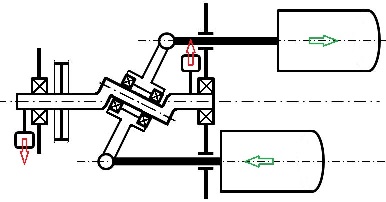
Die Auswuchtung von Schiefscheiben-Triebwerken ist dabei am einfachsten, da die Scheibe selbst ein rotierendes Drehmoment ausübt (rote Pfeile), das genau entgegen dem rotierenden Drehmoment steht, das die Verdrängersysteme verursachen (grüne Pfeile). Dabei muss lediglich die Dicke bzw. die Masse der Scheibe auswuchtmäßig angepasst werden.
Beim
Taumelscheiben-Triebwerk rotiert die Scheibe nicht mit, sondern gehört,
weil sie die oszillierende Bewegung der Verdränger mitmacht, zum oben
genannten rotierenden Drehmoment, das es auszuwuchten gilt. Die
Auswuchtung erfolgt über zwei zusätzliche Massen Z1 und Z2 auf der
Achse (Gewichte mit rotem Pfeil). Das gegenwirkende Drehmoment
errechnet sich aus Z1 plus Z2 mal dem doppelten Achsabstand mal dem
Abstand parallel zur Achse, zu der Stelle, an der Z2 angreift. Dieses
Drehmoment muss wieder so gewählt werden, dass es genau entgegen dem
rotierenden Drehmoment steht, das die Verdrängersysteme verursachen
(grüne Pfeile).
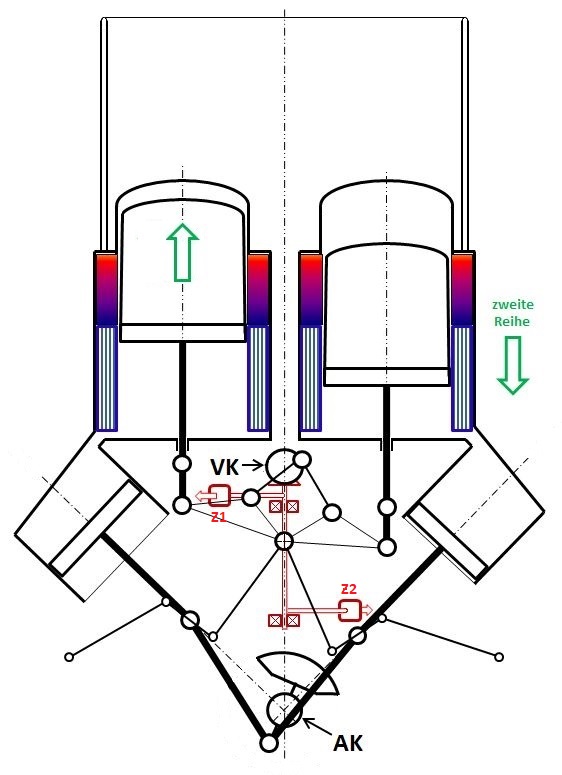
Ein rotierendes Drehmoment entsteht auch, bei dem Verdränger-Triebwerk rechts. Die Verdrängerkolben-Welle (VK) wird auch hier über ein variables Zahnriemen-Triebwerk oder eine Kette von der Arbeitskolben-Welle (AK) angetrieben (beide in der gleichen Drehrichtung). Das Bild zeigt dabei nur die erste Reihe, dahinter liegt eine zweite Reihe von Kolben.
Die Auswuchtung der vier Verdrängerkolben übernimmt eine zentrale Achse, die über ein Winkelgetriebe von der Verdrängerkolben-Welle angetrieben wird (rot eingezeichnet). Die zwei Massen Z1 und Z2 erzeugen wieder das gegenwirkende rotierende Drehmoment, das den Stirlingmotor auswuchtet. (Nähere Auskunft über die Funktionsweise dieses Quadro-Stirlings beim Autor dieser Internetseite).